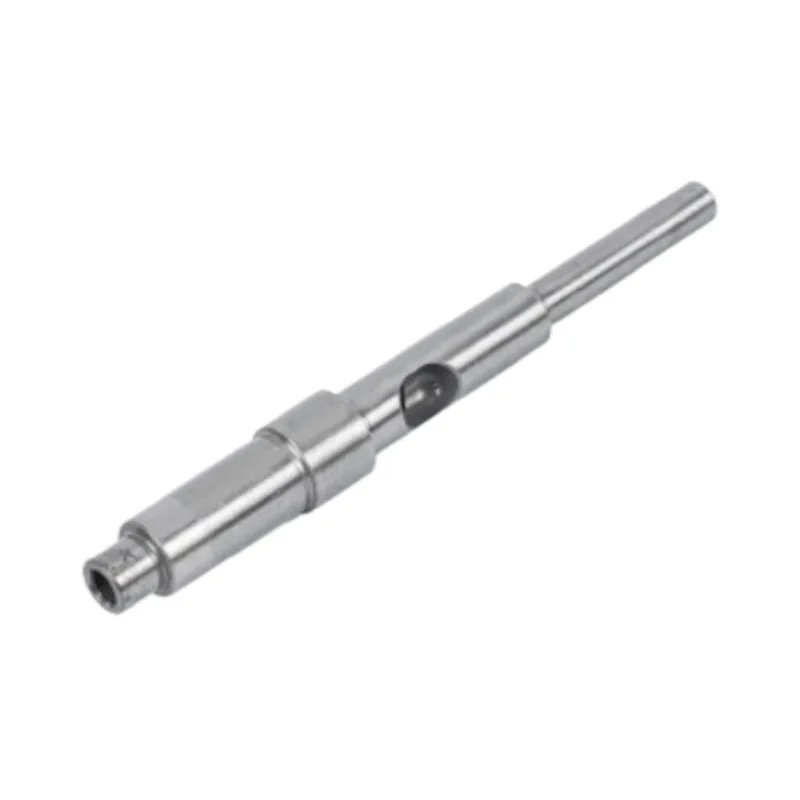
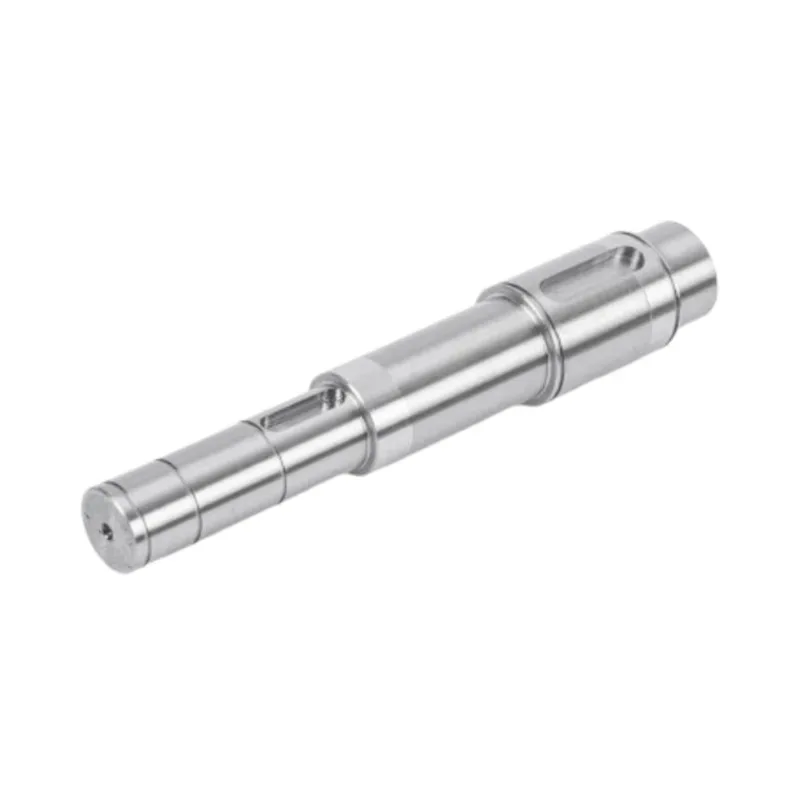
1. Die Motorwelle des Industrieroboters als mechanisches Rückgrat der Roboterbewegung
Jeder Industrieroboter – von sechsachsigen Gelenkarmen bis hin zu SCARA-Wählern und kollaborativen Cobots – ist auf eine grundlegende mechanische Schnittstelle zwischen dem Servomotor und der angetriebenen Last angewiesen: dieMotorwelle für Industrieroboter. Dieses zylindrische Element überträgt die Rotationskraft vom Motor auf das Getriebe, den Harmonic Drive oder die Direktkupplung und wandelt elektromagnetisches Drehmoment in kontrollierte mechanische Verschiebung um. Ohne eine sorgfältig konstruierte Motorwelle können selbst die fortschrittlichsten Steuerungsalgorithmen nicht die Positionsgenauigkeit, Wiederholbarkeit oder dynamische Reaktionsfähigkeit liefern, die moderne Produktionslinien erfordern.
Die Motorwelle ist in einer Roboteranwendung besonderen Betriebsbelastungen ausgesetzt. Es muss schnellen Beschleunigungen und Verzögerungen, häufigen Start-Stopp-Zyklen, variablen Drehmomentlasten und gelegentlich rauen Umgebungsbedingungen standhalten – und das alles unter Wahrung einer Positionstreue im Submikrometerbereich. Im Gegensatz zu Wellen in Allzweckmaschinen arbeiten Robotermotorwellen in Servosystemen mit geschlossenem Regelkreis, bei denen Spiel, Torsionsdrehung oder Radialschlag die Flugbahn des Endeffektors direkt beeinträchtigen. Dies stellt außerordentliche Anforderungen an die geometrische Präzision, Materialintegrität und Oberflächenqualität der Welle.
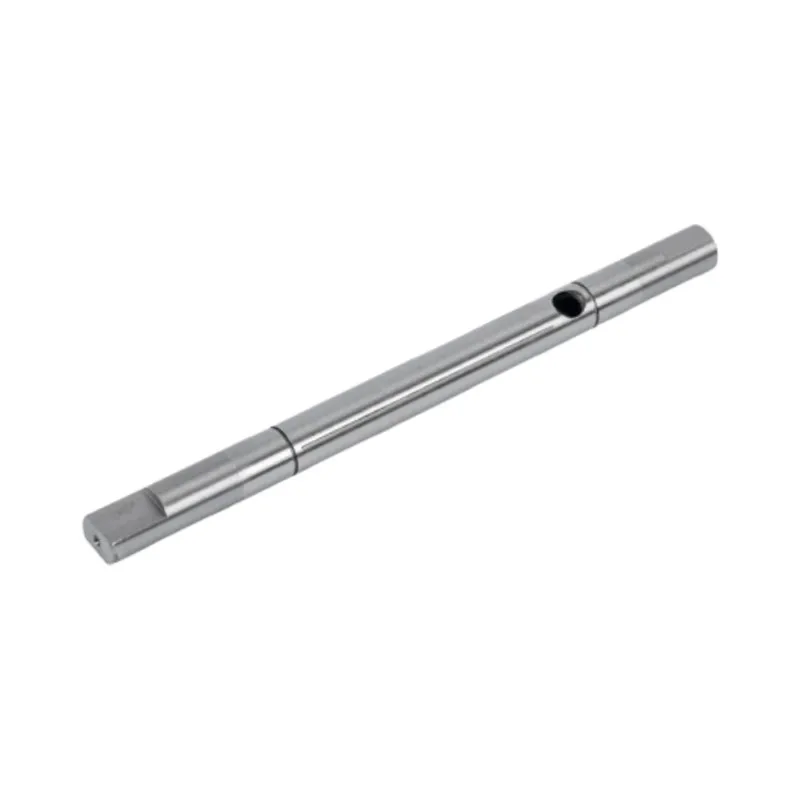
Im Wesentlichen ist dieMotorwelle für Industrieroboterist weit mehr als eine einfache rotierende Stange; Dabei handelt es sich um eine Präzisionsschnittstelle, die den elektromagnetischen Ausgang des Motors mit dem mechanischen Ausgang des Roboters koppelt. Seine Leistung beeinflusst die Energieeffizienz, die Wärmeableitung, die Schwingungssignatur und letztendlich die Lebensdauer des gesamten Antriebsstrangs. Ein umfassendes Verständnis der Technik dieser Komponente ist daher für Robotersystemdesigner, Wartungsingenieure und Beschaffungsspezialisten unerlässlich.
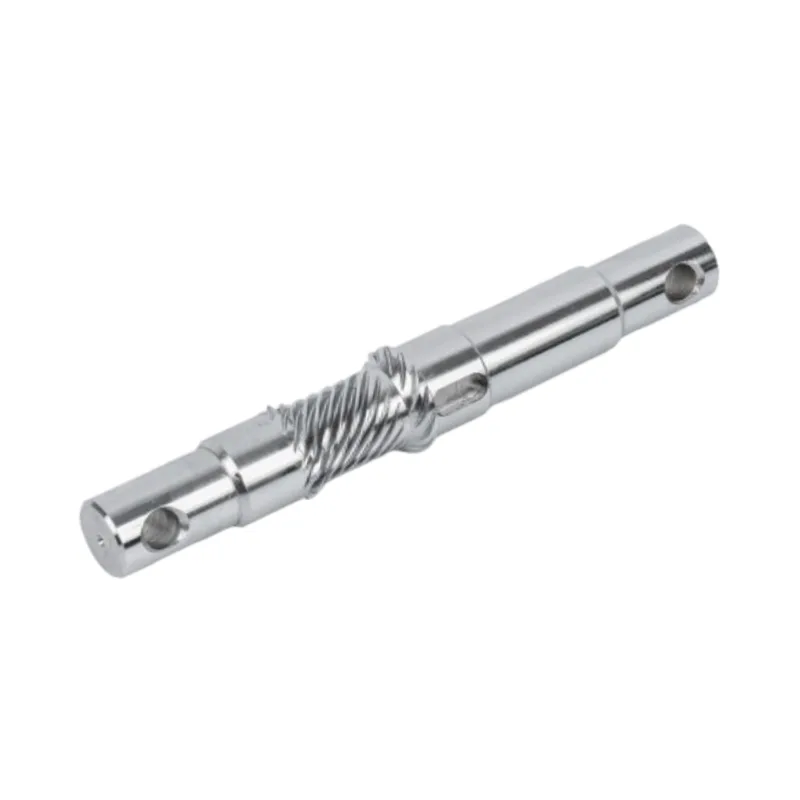
2. Grundlegende Konstruktionsprinzipien für Hochleistungsmotorwellen
Der Entwurf einer Motorwelle für die Industrierobotik beginnt mit einem klaren Verständnis der mechanischen Anforderungen der Anwendung. Im Gegensatz zu herkömmlichen Kraftübertragungswellen müssen Robotermotorwellen eine Reihe strenger Kriterien erfüllen, die Festigkeit, Steifigkeit, Gewicht und dynamisches Verhalten in Einklang bringen.
2.1 Drehmomentübertragung und Torsionssteifigkeit
Die Hauptaufgabe jeder Motorwelle ist die Drehmomentübertragung. Bei Robotergelenken muss die Welle das Nenndrehmoment des Motors – und gelegentliche Spitzenüberlastdrehmomente – ohne übermäßige Winkelauslenkung übertragen. Die Torsionssteifigkeit, definiert als das Verhältnis des aufgebrachten Drehmoments zur Winkelverdrehung, ist ein kritischer Parameter. Eine niedrige Torsionssteifigkeit sorgt für Nachgiebigkeit im Servokreis, verringert die Steuerbandbreite und beeinträchtigt die Fähigkeit des Roboters, externe Störungen abzuwehren. Hochsteife Wellen sorgen dafür, dass die vom Motor vorgegebene Position originalgetreu auf den Gelenkausgang übertragen wird, was eine präzise Wegverfolgung ermöglicht.
Ingenieure ermitteln den erforderlichen Wellendurchmesser anhand der maximalen Scherbeanspruchung und des zulässigen Verdrehwinkels pro Längeneinheit. Bei Roboteranwendungen mit Zykluszeiten in Sekundenbruchteilen muss außerdem das polare Trägheitsmoment der Welle optimiert werden, um die reflektierte Trägheit am Motor zu minimieren – ein Faktor, der sich direkt auf die Beschleunigungsfähigkeit und den Energieverbrauch auswirkt. Hohlwellen, die ein höheres Verhältnis von Torsionssteifigkeit zu Gewicht bieten, werden manchmal in kollaborativen Robotern eingesetzt, um das Gewicht zu reduzieren und gleichzeitig eine ausreichende Drehmomentkapazität aufrechtzuerhalten.
2.2 Dynamisches Auswuchten und kritische Geschwindigkeit
Robotermotoren arbeiten häufig mit hohen Drehzahlen, insbesondere bei Pick-and-Place- oder Montageaufgaben mit hoher Geschwindigkeit. Unter solchen Bedingungen erzeugen selbst geringfügige Massenungleichgewichte in der Motorwelle Zentrifugalkräfte, die Vibrationen anregen, die Lagerbelastung erhöhen und hörbare Geräusche erzeugen. Dynamisches Auswuchten – durchgeführt auf Präzisions-Auswuchtmaschinen – stellt sicher, dass die Massenachse der Welle mit ihrer Rotationsachse innerhalb enger Toleranzen übereinstimmt, oft nach ISO 1940 Klasse G2,5 oder besser.
Darüber hinaus muss die kritische Drehzahl der Welle – die Drehzahl, bei der die Biegeeigenfrequenzen angeregt werden – deutlich über der maximalen Betriebsdrehzahl liegen. Dies erfordert eine sorgfältige Auswahl des Längen-Durchmesser-Verhältnisses der Welle, des Stützlagerabstands und der Materialdämpfungseigenschaften. Entwickler nutzen häufig die Finite-Elemente-Analyse, um Modenformen vorherzusagen und die Geometrie anzupassen, um Resonanzen zu vermeiden und so einen reibungslosen Betrieb über den gesamten Geschwindigkeitsbereich sicherzustellen.
3. Materialauswahl – Die Grundlage der Zuverlässigkeit
Die Materialauswahl für aMotorwelle für Industrieroboterist wohl die folgenreichste Entscheidung im gesamten Engineering-Prozess. Die Materialeigenschaften bestimmen die Festigkeit, Ermüdungslebensdauer, Verschleißfestigkeit, Korrosionsbeständigkeit und Dimensionsstabilität der Welle bei Temperaturwechselbelastung.
3.1 Legierte Stähle und rostfreie Sorten
Die meisten Motorwellen von Industrierobotern werden aus legierten Stählen mit mittlerem Kohlenstoffgehalt wie 40Cr, 42CrMo4 oder gleichwertigen Qualitäten hergestellt. Diese Materialien bieten eine hervorragende Kombination aus Zugfestigkeit, Zähigkeit und Bearbeitbarkeit. Für Anwendungen, die eine hervorragende Korrosionsbeständigkeit erfordern – wie etwa Lebensmittelroboter oder solche, die in Waschumgebungen arbeiten – werden rostfreie Stähle wie SUS420 oder 440C bevorzugt. Edelstahlschäfte bieten nach der Wärmebehandlung eine ausreichende Härte und widerstehen gleichzeitig Oxidation und chemischen Angriffen.
Hochleistungswellen können auch Oberflächenbehandlungen wie Nitrieren, Aufkohlen oder Induktionshärten umfassen, um ein verschleißfestes Gehäuse zu schaffen und gleichzeitig einen robusten, duktilen Kern beizubehalten. Diese Gehäusekernarchitektur ist besonders wertvoll bei Robotergelenken, bei denen die Welle mit Lagern, Dichtungen oder Keilwellenkupplungen verbunden ist, die konzentrierte Kontaktspannungen ausüben.
3.2 Wärmebehandlung und Oberflächenhärtung
Durch die Wärmebehandlung wird die Mikrostruktur des Rohmaterials verändert, um die gewünschten mechanischen Eigenschaften zu erreichen. Durch Abschrecken und Anlassen entsteht ein gleichmäßiges martensitisches Gefüge mit hoher Streckgrenze und guter Bruchzähigkeit. Für Wellen, die einer Ermüdung durch Rollkontakt ausgesetzt sind – beispielsweise solche, die radiale Lasten durch Lager aufnehmen – wird typischerweise eine Oberflächenhärte von 55–62 HRC spezifiziert, um Lochfraß und Abplatzungen zu verhindern.
Es ist wichtig zu beachten, dass eine übermäßige Härte die Zähigkeit verringern und die Anfälligkeit für Sprödbrüche bei Stoßbelastung erhöhen kann. Daher muss der Wärmebehandlungsprozess sorgfältig kontrolliert werden, um das optimale Gleichgewicht zwischen Oberflächenhaltbarkeit und Kernelastizität zu erreichen – ein Gleichgewicht, das erfahrene Hersteller durch jahrzehntelange Prozessoptimierung verfeinern.
4. Fertigungsprozesse, die Präzision prägen
Die Umwandlung eines Materialblocks in eine fertige Motorwelle, die Submikrometertoleranzen einhält, erfordert einen mehrstufigen Herstellungsprozess, wobei jede Stufe zur endgültigen Geometrie- und Oberflächenqualität beiträgt.
4.1 CNC-Drehen und Schleifen
Der Herstellungsprozess beginnt in der Regel mit dem CNC-Drehen, bei dem das rohe Stangenmaterial nahezu endkonturnah bearbeitet wird, wodurch abgestufte Durchmesser, Schultern, Gewinde und Keilnuten entstehen. Moderne CNC-Drehmaschinen mit angetriebenen Werkzeugen können Fräs- und Bohrvorgänge in einer einzigen Aufspannung durchführen und so kumulative Positionierungsfehler reduzieren.
Nach dem Drehen wird die Welle einem Präzisionsschleifen unterzogen – entweder spitzenlos oder zylindrisch –, um die endgültigen Maßtoleranzen und die Oberflächengüte zu erreichen. Durch das Schleifen werden die letzten paar Hundertstel Millimeter Material abgetragen, wodurch Oberflächen mit Rauheitswerten (Ra) von nur 0,2–0,4 µm entstehen. Dieses Finish ist für den richtigen Lagersitz, die Dichtungsleistung und die Reduzierung der Reibung während des Betriebs von entscheidender Bedeutung.
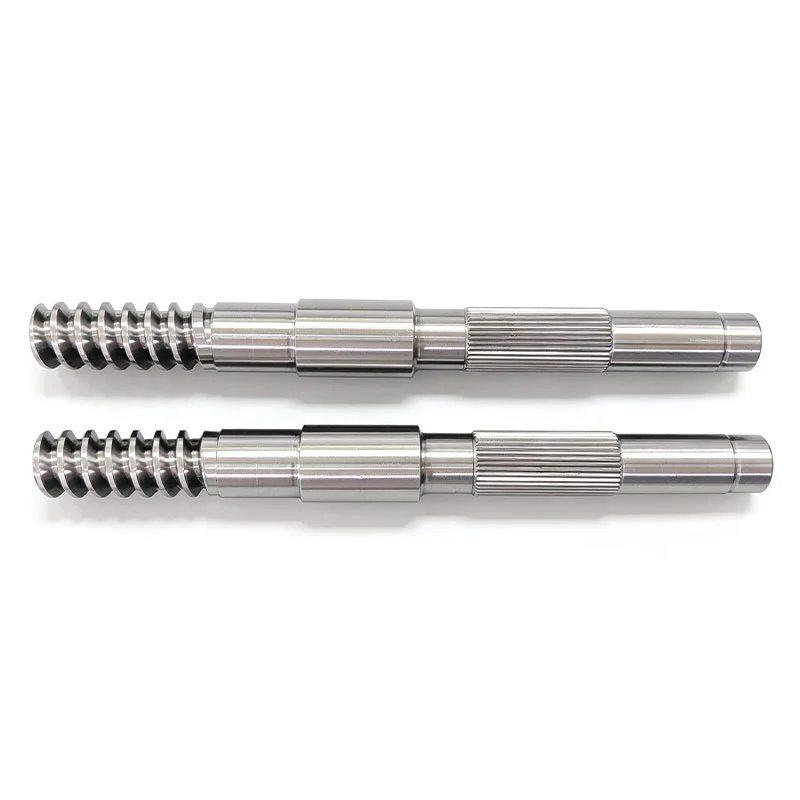
Bei Wellen mit Keilverzahnung, Verzahnung oder anderen komplexen Merkmalen können zusätzliche Vorgänge wie Wälzfräsen, Formen oder Räumen eingesetzt werden. Jeder Vorgang bringt seine eigenen Toleranzen mit sich, die innerhalb des Gesamtmaßbudgets verwaltet werden müssen.
4.2 Qualitätskontrolle und Messtechnik
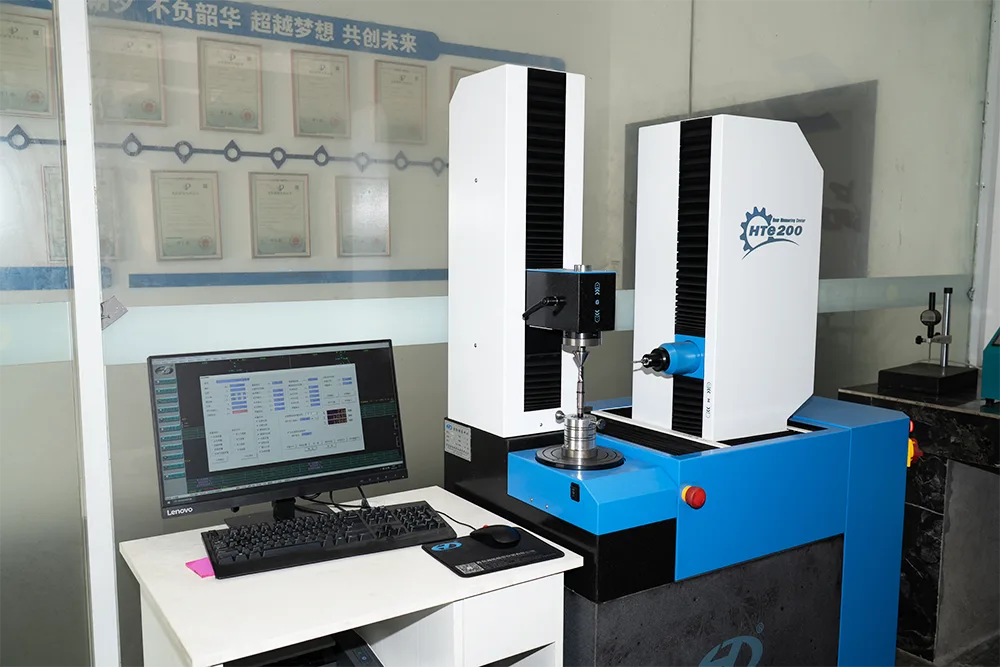
Die Qualitätssicherung bei der Herstellung von Motorwellen beruht auf einer Kombination aus prozessbegleitender Messung und Endkontrolle mithilfe von Koordinatenmessgeräten (KMG), optischen Komparatoren und Oberflächenprofilometern. Zu den wichtigsten Messungen gehören:
- Durchmesser an kritischen Lagerzapfen (normalerweise auf ±0,005 mm oder enger kontrolliert)
- Konzentrizität zwischen mehreren Durchmessern
- Geradheit und Zylindrizität
- Oberflächenrauheit und Welligkeit
- Härteprofil von der Oberfläche bis zum Kern
Fortgeschrittene Hersteller nutzen auch zerstörungsfreie Prüfmethoden wie Magnetpulverprüfung oder Wirbelstromprüfung, um Defekte unter der Oberfläche zu erkennen, die die Ermüdungsfestigkeit beeinträchtigen könnten. Jede Welle, die diese strengen Prüfungen besteht, erhält das Recht, in einen Roboter eingebaut zu werden, der im Laufe seiner Lebensdauer Millionen von Zyklen durchführt.
5. Toleranzen, Oberflächenbeschaffenheit und geometrische Integrität
DerMotorwelle für Industrieroboteragiert in einer Welt, die in Mikrometern gemessen wird. Die auf seine kritischen Merkmale angewendeten Toleranzen bestimmen direkt die Positionsgenauigkeit, Wiederholbarkeit und langfristige Zuverlässigkeit des Roboters.
Bei Lagerzapfen liegen die typischen Durchmessertoleranzen je nach Lagertyp und Passungsklasse zwischen ±0,005 mm und ±0,010 mm. Für Ultrapräzisionsanwendungen wie Halbleiterhandhabungsroboter oder medizinische Robotik sind engere Toleranzen spezifiziert – bis zu ±0,002 mm. Die Konzentrizität zwischen Lagerzapfen wird oft auf 0,01 mm oder weniger gehalten, um einen Rundlauffehler zu verhindern, der Vibrationen hervorrufen und die Lagerlebensdauer verkürzen würde.
Ebenso wichtig ist die Oberflächenbeschaffenheit. Eine raue Wellenoberfläche erhöht die Reibung, beschleunigt den Dichtungsverschleiß und bietet Entstehungsorte für Ermüdungsrisse. Für Robotermotorwellen ist eine Oberflächengüte von Ra 0,4 µm oder besser Standard, wobei einige Anwendungen einen Ra 0,2 µm für Dichtflächen erfordern. Um solche Oberflächen zu erzielen, ist nicht nur fachmännisches Schleifen erforderlich, sondern auch eine sorgfältige Kontrolle der Schleifscheibenkörnung, des Kühlmittels und der Vorschubgeschwindigkeiten.
Geometrische Toleranzen – einschließlich Geradheit, Rundheit und Zylindrizität – stellen sicher, dass die Welle beim Drehen innerhalb ihrer vorgesehenen Hülle bleibt. Jede Abweichung von der perfekten Geometrie führt zu einer zyklischen Belastung der Lager und Dichtungen und verkürzt letztendlich das Wartungsintervall des Roboters. Der kumulative Effekt dieser Toleranzen besteht darin, dass der Roboter mit einer ordnungsgemäß gefertigten Motorwelle seine Nennwiederholgenauigkeit – oft ±0,02 mm oder besser – über den gesamten Arbeitsbereich erreichen kann.
6. Fehlermodi und Präventionsstrategien
Selbst die am besten konstruierte Motorwelle kann ausfallen, wenn sie Bedingungen ausgesetzt wird, die über ihre Konstruktionsgrenzen hinausgehen. Das Verständnis häufiger Fehlerarten hilft Konstrukteuren und Wartungsingenieuren bei der Umsetzung vorbeugender Maßnahmen, die die Lebensdauer der Welle verlängern und ungeplante Ausfallzeiten reduzieren.
Ermüdungsbruchist der häufigste Fehlermechanismus bei rotierenden Wellen. Wiederholte zyklische Biege- oder Torsionsbeanspruchungen, die häufig durch Spannungskonzentrationen an Keilnuten, Schultern oder Presspassungsschnittstellen verstärkt werden, führen zu Rissen, die sich bis zum endgültigen Bruch ausbreiten. Zu den vorbeugenden Strategien gehören großzügige Kehlradien, Oberflächen-Kugelstrahlen zur Erzeugung von Druckeigenspannungen und eine sorgfältige Kontrolle der Betriebslasten, um ein Überschreiten der Dauerfestigkeit zu vermeiden.
Verschleiß und Abriebtreten an Schnittstellen auf, an denen die Welle Lager, Dichtungen oder Kupplungen berührt. Mikrobewegungen unter Last können abrasive Ablagerungen erzeugen, die den Materialverlust beschleunigen und die Passform beeinträchtigen. Harte Oberflächenbeschichtungen, richtige Schmierung und die Aufrechterhaltung korrekter Presspassungen sind wirksame Gegenmaßnahmen.
Biegung oder DurchbiegungUnter übermäßiger radialer Belastung kann es dazu kommen, dass die Welle mit stationären Bauteilen in Berührung kommt oder eine Fehlausrichtung im Antriebsstrang verursacht wird. Dies ist besonders relevant bei Robotern mit langen, freitragenden Armen, bei denen die Motorwelle möglicherweise überhängende Lasten trägt. Eine Vergrößerung des Wellendurchmessers, die Verwendung von Materialien mit höherer Festigkeit oder die Verlagerung von Lagern näher an den Lastpunkt können dieses Risiko mindern.
Korrosion und Lochfraßwirken sich auf Wellen aus, die in feuchten, chemisch aggressiven oder abwaschbaren Umgebungen betrieben werden. Edelstahlsorten, Schutzbeschichtungen wie Verzinkung oder chemisches Nickel sowie regelmäßige Reinigungsprotokolle tragen dazu bei, die Oberflächenintegrität der Welle zu bewahren.
Regelmäßige Zustandsüberwachung – einschließlich Schwingungsanalyse, Temperaturüberwachung und regelmäßige Maßprüfung – ermöglicht die frühzeitige Erkennung sich entwickelnder Fehler und ermöglicht Korrekturmaßnahmen, bevor es zu einem katastrophalen Ausfall kommt. Dieser proaktive Ansatz ist das Markenzeichen erstklassiger Roboterwartungsprogramme.
7. Häufig gestellte Fragen
Suchen Sie einen vertrauenswürdigen Partner für Ihre Roboterantriebskomponenten?
Guanshuokombiniert jahrzehntelange Präzisionsfertigungskompetenz mit fortschrittlichen CNC- und Schleiffähigkeiten, um Motorwellen herzustellen, die den anspruchsvollsten Roboteranwendungen gerecht werden.
Von der Materialauswahl über die Wärmebehandlung bis hin zur Endkontrolle ist jeder Schaft auf Leistung, Haltbarkeit und Konsistenz ausgelegt.
Kontaktieren Sie unsum Ihre Anforderungen zu besprechen